Kiko
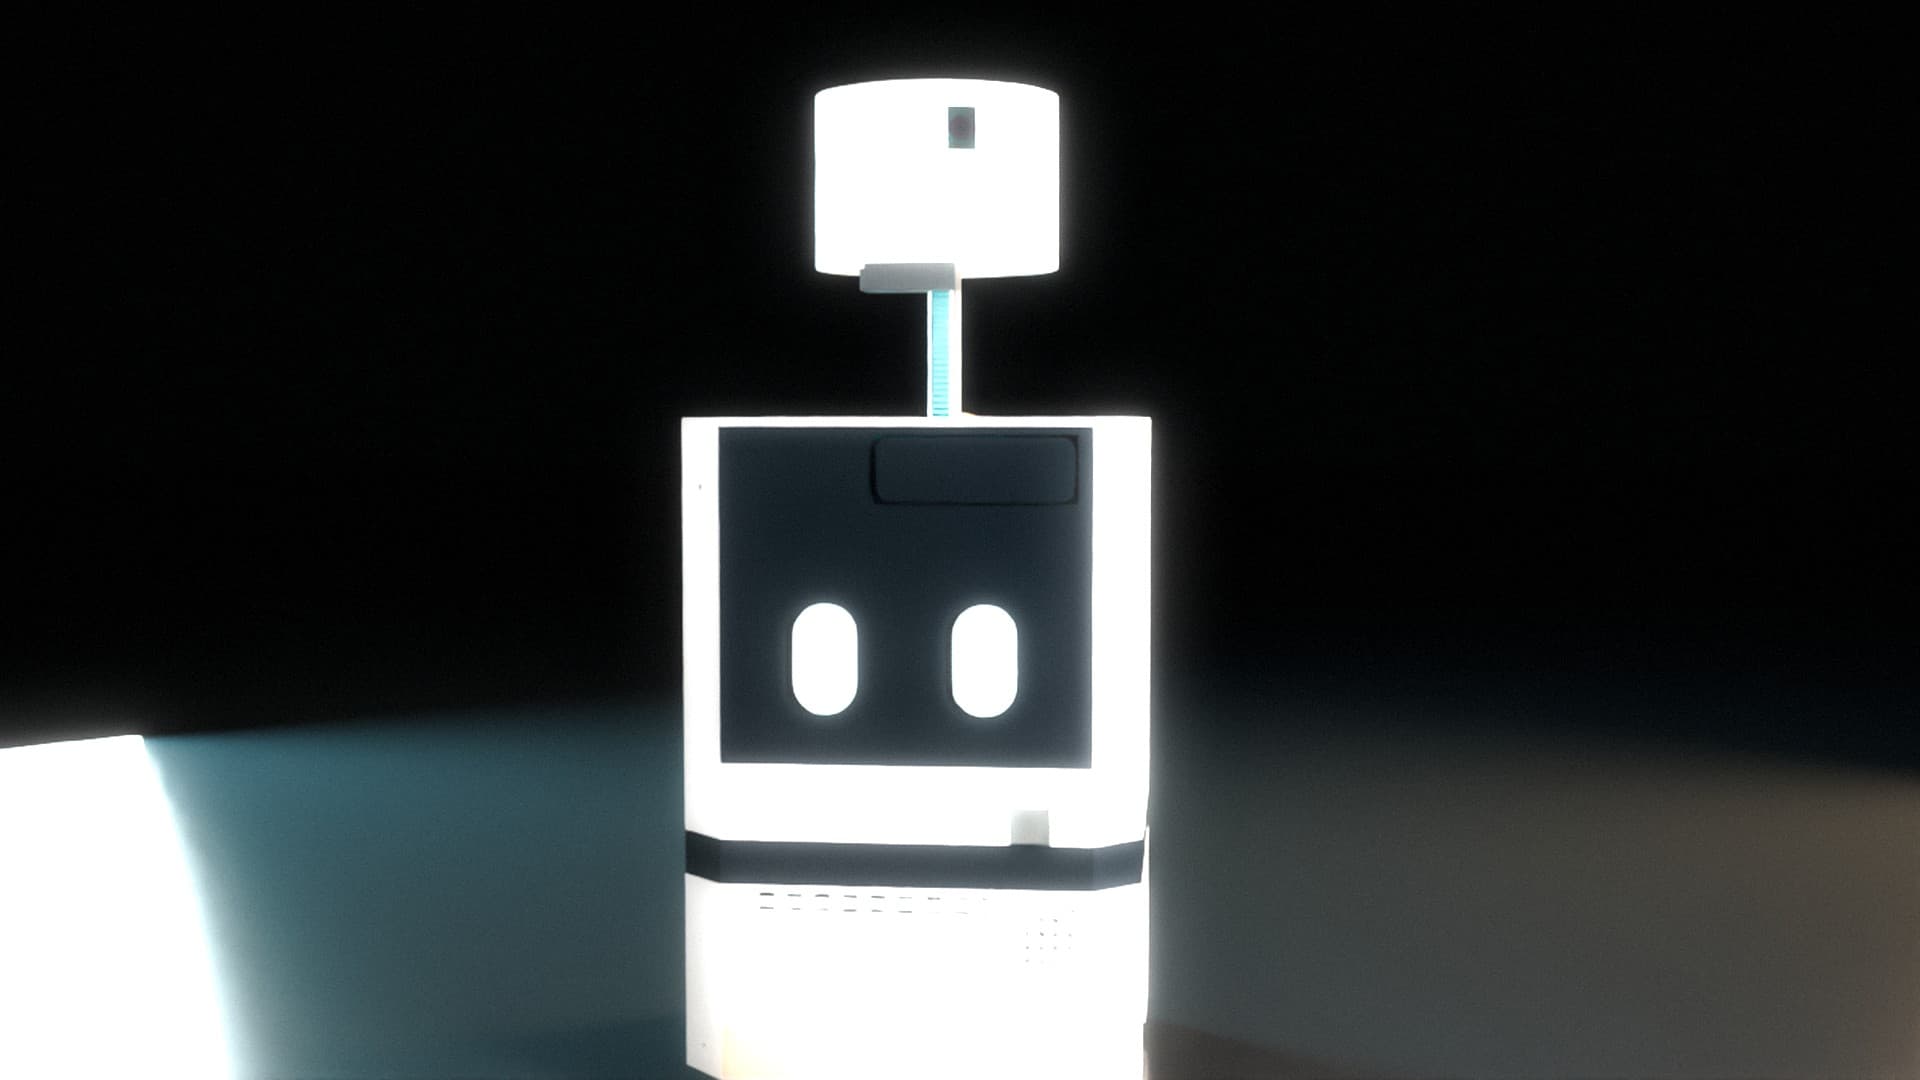
一台能认出主人的陪伴机器人。
Kiko 能做什么
认出主人
Kiko 在初始设置时记住一个人的面孔和身形,并能在房间里的所有人中认出这个人。
跟随
Kiko 在主人身后保持固定距离,转弯或经过其他人时也不会跟丢。跟丢时,它会平静地寻找。
声音与表情
Kiko 留意有人叫它的名字,用一句简短的话回答,并在屏幕脸上显示它正在做什么。
Kiko 目前的进展
已实现
2026年10月15日
Knows its owner
2026年10月15日
Stays with you
2026年10月17日
Answers to its name
2026年10月16日
Shows what it is doing on a screen face
2026年10月15日
Sees in depth, vision on the GPU
2026年10月17日
Built and documented in the open
2026年10月17日
20 × 18 × 30 cm
2026年10月17日
Everything runs on the robot
测试中
2026年10月17日
Camera mast rises, turns a full circle, lowers
2026年10月17日
Keeps you in frame
2026年10月17日
Touch on head, left and right
2026年10月17日
About 70 minutes on one charge
2026年10月17日
Faces of other people are not saved
下一步
- -
小巧,适合家用
| 规格 | 数值 | 依据 |
|---|---|---|
| 尺寸 | 20 × 18 × 30 cm | 目标 |
| 单次充电 | 约 70 分钟 | 目标 |
| 触摸 | 头部、左侧和右侧 | 目标 |
| 摄像头桅杆 | 可升起、旋转一整圈并降下 | 目标 |
Kiko 如何工作
留在 Kiko 内
感知
摄像头、麦克风、触摸板和距离传感器采集房间里的信息。
深度摄像头, 桅杆摄像头, 麦克风阵列, 触摸板(头部、左侧、右侧), 距离传感器, 运动传感器
理解
Kiko 找到周围的人,从中认出主人,并听到自己的名字。
通过面孔和身形识别主人, 人物跟踪, 唤醒词与语音
决策
Kiko 决定下一步做什么。跟随、寻找、回答、回应或拍摄。
跟随, 寻找, 回答, 拍摄短视频, 回应触摸
行动
轮子、表情、声音和摄像头桅杆负责执行。
轮子, 屏幕脸, 扬声器, 升降式摄像头桅杆
隐私从设计开始
- Kiko 只保存主人的数据,而且就存在机器人本身。
- 不保存其他人的面孔。
- 不向服务器发送任何数据。
带摄像头的机器人住在你家里。它看到的东西,应该留在你家里。