Kiko
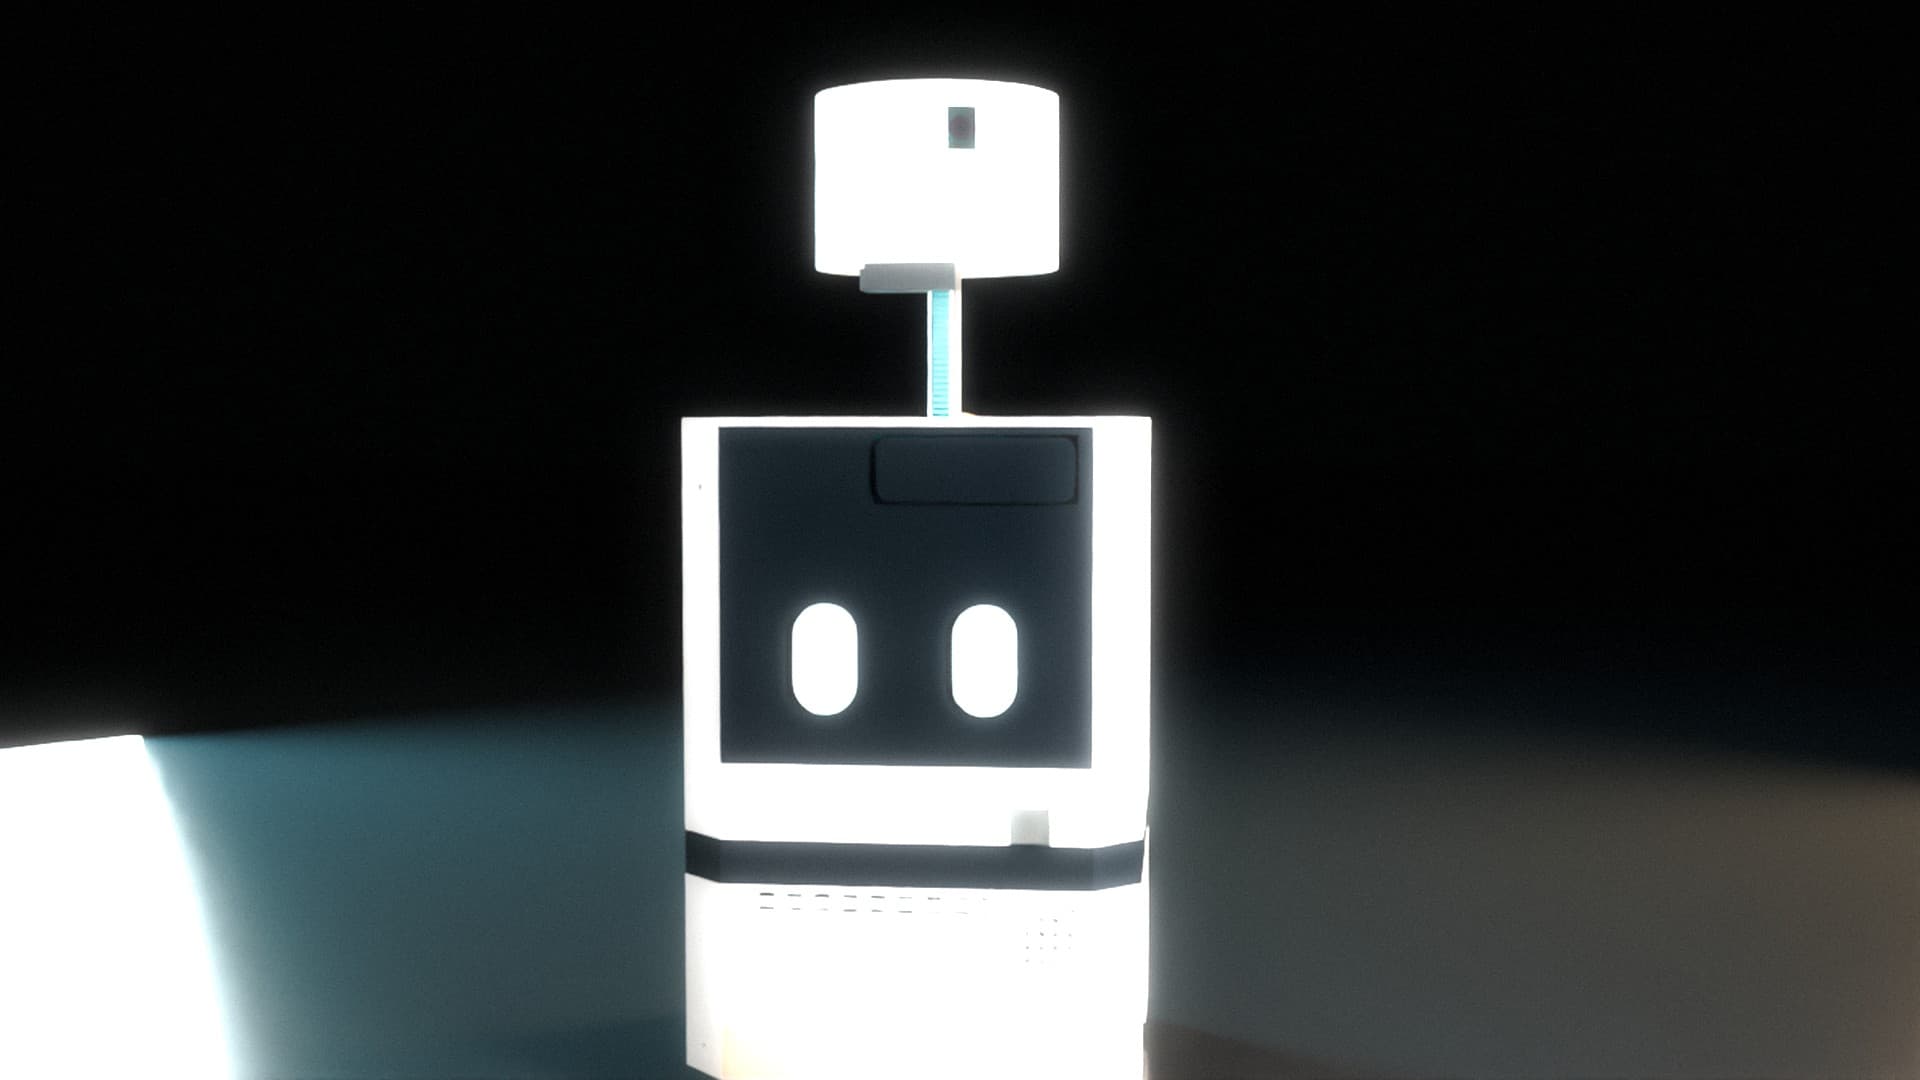
持ち主を認識するコンパニオンロボットです。
Kiko にできること
持ち主の認識
Kiko は初期設定でひとりの顔と体つきを覚え、部屋にいるほかの人と見分けます。
追従
Kiko は持ち主の後ろで一定の距離を保ち、曲がり角やほかの人のそばも通り抜けます。見失ったときは落ち着いて探します。
声と表情
Kiko は自分の名前に耳を傾け、短い言葉で答え、今していることを画面の顔で示します。
Kiko の現在
動作中
2026年10月15日
Knows its owner
2026年10月15日
Stays with you
2026年10月17日
Answers to its name
2026年10月16日
Shows what it is doing on a screen face
2026年10月15日
Sees in depth, vision on the GPU
2026年10月17日
Built and documented in the open
2026年10月17日
20 × 18 × 30 cm
2026年10月17日
Everything runs on the robot
テスト中
2026年10月17日
Camera mast rises, turns a full circle, lowers
2026年10月17日
Keeps you in frame
2026年10月17日
Touch on head, left and right
2026年10月17日
About 70 minutes on one charge
2026年10月17日
Faces of other people are not saved
次の段階
- -
家に置ける小ささ
| 項目 | 値 | 根拠 |
|---|---|---|
| サイズ | 20 × 18 × 30 cm | 目標 |
| 1回の充電で | 約70分 | 目標 |
| タッチ | 頭、左、右 | 目標 |
| カメラマスト | 上昇し、一回転し、下降します | 目標 |
Kiko のしくみ
Kiko の中にとどまる
感じる
カメラ、マイク、タッチパッド、距離センサーで部屋の様子をとらえます。
深度カメラ, マストカメラ, マイクアレイ, タッチパッド(頭、左、右), 距離センサー, モーションセンサー
理解する
Kiko はまわりの人を見つけ、その中から持ち主を見分け、自分の名前を聞き取ります。
顔と体つきによる持ち主の認識, 人物の追跡, ウェイクワードと音声
判断する
Kiko は次に何をするかを決めます。ついて行く、探す、答える、反応する、撮影する。
ついて行く, 探す, 答える, 動画を撮る, タッチに反応する
動く
車輪、顔、声、カメラマストがそれを実行します。
車輪, 画面の顔, スピーカー, ポップアップ式カメラマスト
設計からプライバシーを守る
- Kiko が保存するのは持ち主のデータだけで、ロボット本体に保存します。
- ほかの人の顔は保存しません。
- サーバーには何も送りません。
カメラを持つロボットがあなたの家で暮らします。見たものは家の中にとどめるべきです。